|
机载大面阵吊舱:王允中博士在这个项目里,我想展示一下工科博士真正的“战斗力”。对于我们这种搞空天技术的博士来说,真正的实力是把复杂的物理公式变成天上飞的真家伙。这不仅需要深厚的理论功底来推演极限,更需要有解决工程“疑难杂症”的系统化思维。 之所以能把这个大家伙送上天,并按住它在万米高空的每一次躁动,靠的不是运气,而是十几年学术训练积累下来的——对物理边界的精准认知和对复杂系统的绝对掌控。下面就带大家看看,当一个博士决定去“玩真的”,究竟能搞出多大的动静。 01 没图没真相:并不是所有实验都在PPT里 既然说是“玩真的”,那就先上实锤。这不是模型,也不是仿真,而是真正挂载在飞机上、并在真实飞行环境中经受过考验的家伙。
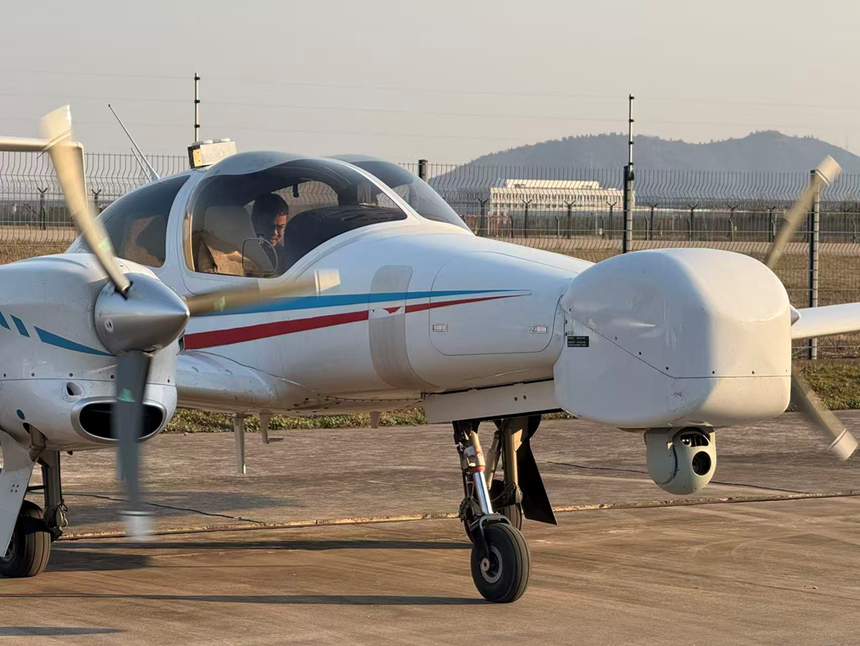
图 1 这是我和“伙计”的合影,看着虽然是个金属疙瘩,但其实精密得很
图 2 测试现场实拍,在固定翼上准备起飞。每一次螺旋桨转动,心跳都跟着加速
02 为什么说这东西只有我们能搞定? 我们在NJUK-280中型光电吊舱中,集成了一颗自研的6亿像素超大面阵芯片 。这一选择直接将系统的研发难度推向了极限,每一项参数指标都是对团队工程能力的严峻考验:
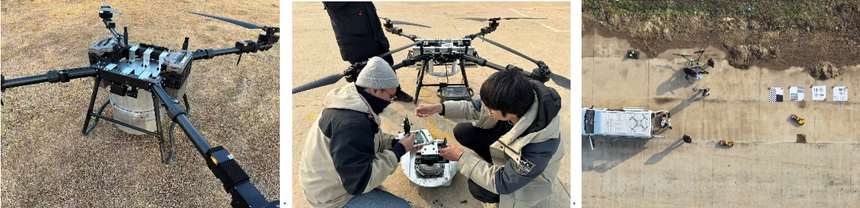
图 3 总重不到18kg,无人机也可部署 这东西就是为了在大视野里找细节而生的,不管是抓逃犯、找失踪人员,还是森林防火,它都是一把好手。普通人玩的是航拍,我们玩的是在万米高空做“显微手术”。 03 甚至“对抗物理学”:我是如何驯服“异常振动”的 研发这个大家伙,最让我热血沸腾的不是它组装好的那一刻,而是当你面对这堆复杂系统出现致命BUG时,你如何用技术手段把它按在地上摩擦。做空基吊舱, “振动”是一生之敌。 图 4 初代吊舱外观、拆解复盘现场及第一飞行实验场地 记得第一次试飞的时候,我们满怀期待地看着监视器,结果出图之后图像完全扭曲变形。
图 5 在振动干扰下拍摄的图片,靶标出现了周期性扭曲 那时候真的有点怀疑人生,到底是结构刚性不够?还是减震设计有问题?为了搞定这个问题,我们前后整整做了四次大型试飞试验。每一次试验周期都在三天左右。那段时间,白天飞,晚上复盘数据,每天睡不到几个小时。最难忘的是为了复现和解决那个异常振动,我们给无人机装满六轴陀螺仪,记录无人机和吊舱各个位置的振动频谱曲线,更是把吊舱从飞机上拆下来,直接拉回实验室上了振动台复现问题。
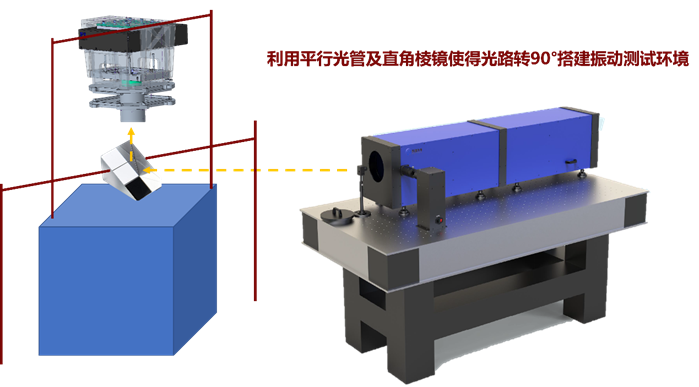
图 6 振动台测试环境 我们在地面模拟了各种极端的飞行环境,一遍遍地做环境应力筛选。看着它在振动台上狂抖,我们在电脑前一点点做力学仿真、一点点地改吊舱减震结构。从简单的钢丝绳减震器换到空气弹簧减震组件,再到修改相机模组内部的悬臂结构以防止旋转惯量的产生,不断的突破自我、在全新的领域学习与实践。
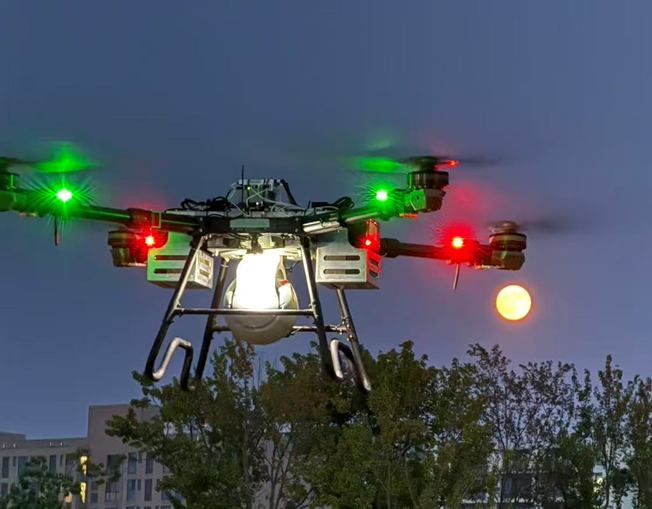
图 7 成功试飞,首次尝试夜间拍摄测试 当你最终在第四次试飞中,看到画面如同静止图片一样稳定,那种征服感,是写多少篇paper都换不来的。我们不仅是在造设备,更是在解决那些别人觉得“不可能解决”的工程难题。 04 写在最后 搞硬核科技,从来不是一件轻松的事。它需要你既能坐得住冷板凳搞算法,也能下得了泥地去拧螺丝。 我们现在正在筹备更有挑战性的项目,如果你也是个技术控,如果你也想亲手设计的东西飞上蓝天,而不是只停留在硬盘里,欢迎来聊,我们缺的就是你这样“爱折腾”的伙伴。 上一篇低噪声成像芯片:陈辉博士下一篇航天视频相机:顾郅扬博士 |